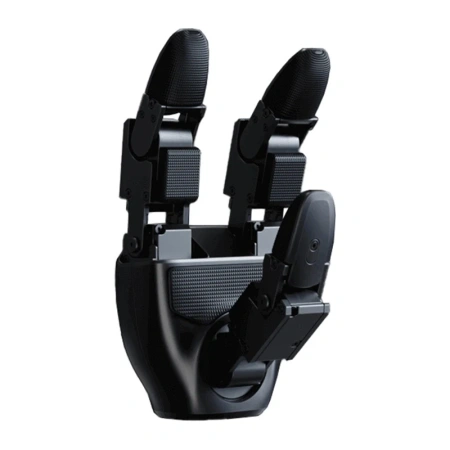
Dłonie robotyczne UNITREE G1 Dex3-1 L+P bez czujników dotykowych

Dłonie robotyczne UNITREE G1 Dex3-1 L+P bez czujników dotykowych

55 000,00 zł

incl. VAT / 1szt.
Lowest price in 30 days before discount: / szt.
Regular price: / szt.
:55 000,00 zł
You can buy for pts.
of
You can also buy using:
Contact the shop staff, in order to estimate time of preparing this product for shipment.
Shipment
14 days for easy returns
This product is not available in a stationary store
Safe shopping
Deferred Payments. Buy now, pay later, if you don't return it
Buy now, pay later - 4 steps
When choosing a payment method, select PayPo.PayPo - buy now, pay later
PayPo will pay your bill in the store.
On the PayPo website, verify your information and enter your social security number.
After receiving your purchase, you decide what suits you and what doesn't. You can return part or all of your order - then the amount payable to PayPo will also be reduced.
Within 30 days of purchase, you pay PayPo for your purchases at no additional cost. If you wish, you spread your payment over installments.
After purchase you will receive pts.

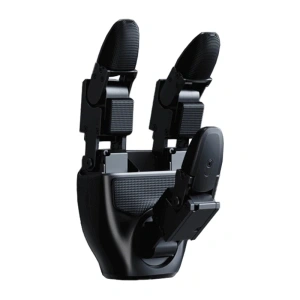
Dłonie robotyczne UNITREE G1 Dex3-1 (lewa + prawa) bez czujników dotykowych


Zestaw UNITREE G1 Dex3-1 obejmuje lewą i prawą trójpalczastą dłoń robotyczną przeznaczoną do współpracy z humanoidalnym robotem UNITREE G1. Każda dłoń oferuje 7 stopni swobody i wykorzystuje 7 miniaturowych bezszczotkowych przegubów z kontrolą siły. Hybrydowe sterowanie siłą i pozycją pozwala precyzyjnie kontrolować ruch, a powtarzalność pozycjonowania końcówki palca wynosi ±2 mm. Komunikacja z częstotliwością 1000 Hz, interfejs USB 2.0 oraz szeroki zakres informacji zwrotnych umożliwiają wykonywanie złożonych manipulacji i dokładną kontrolę pracy mechanizmu.


Srebrno-czarny robot Unitree z niebieskim światłem na głowie siedzi przy stole i trzyma plastikową butelkę oraz szklankę

7 stopni swobody dla precyzyjnego ruchu


Każda dłoń Dex3-1 ma trzy ruchome palce – kciuk dysponuje 3 stopniami swobody, palec wskazujący 2, a palec środkowy kolejnymi 2. Zakres ruchu poszczególnych przegubów umożliwia wykonywanie złożonych konfiguracji chwytu – dla kciuka wynosi od -60° do 60°, od -35° do 60° oraz od 0° do 100°, natomiast przeguby palca wskazującego i środkowego pracują w zakresach od 0° do 90° oraz od 0° do 100°. Taka konstrukcja pozwala zmieniać położenie palców w wielu płaszczyznach i dopasowywać ich układ do wykonywanego zadania. Powtarzalność pozycjonowania końcówki palca na poziomie ±2 mm dodatkowo wspiera zadania wymagające konsekwentnego odtwarzania ruchów.


Srebrno-czarny robot Unitree z niebieskim światłem na głowie układa przedmioty w niebieskim pojemniku na stole

Hybrydowa kontrola siły i zaawansowane przeguby


UNITREE Dex3-1 wykorzystuje hybrydowe sterowanie siłą i pozycją, dzięki czemu kontrola nie ogranicza się wyłącznie do zadawania określonego położenia palców. Konstrukcja każdej dłoni obejmuje 6 miniaturowych bezszczotkowych przegubów kontroli siły napędzanych bezpośrednio oraz 1 przegub wykorzystujący napęd z przekładnią. Zastosowano modele F-1515-108 oraz F-1515-214, a układ pozwala sterować takimi parametrami jak moment obrotowy, kąt, prędkość kątowa, sztywność i tłumienie. Dla F-1515-108 idealny maksymalny moment obrotowy wynosi 0,76 Nm, natomiast rzeczywisty osiąga 0,49 Nm zgodnie z kierunkiem prędkości obrotowej oraz 1,37 Nm przeciwnie do niego. W przypadku F-1515-214 wartości te wynoszą odpowiednio 1,498 Nm dla momentu idealnego oraz 0,86 Nm i 3,1 Nm dla momentu rzeczywistego.


Srebrno-czarny robot Unitree z niebieskim światłem na głowie układa wieżę z kolorowych klocków na białym stole

Rozbudowane dane zwrotne w czasie pracy


System udostępnia szeroki zestaw informacji dotyczących aktualnego stanu mechanizmu. Dane percepcyjne obejmują tryb przegubu, jego pozycję, prędkość, moment obrotowy i temperaturę, a także napięcie, prąd oraz dane IMU. W sprzężeniu zwrotnym sterowania dostępne są ponadto współczynniki sztywności i tłumienia przegubu. Pozwala to dokładnie obserwować zachowanie dłoni podczas wykonywania zadania i wykorzystywać wiele parametrów jednocześnie podczas opracowywania oraz kontroli ruchu.


Srebrno-czarny robot Unitree z niebieskim światłem na głowie trzyma dłońmi czarne pudełka

Komunikacja 1000 Hz i USB 2.0


Interfejs komunikacyjny dłoni wykorzystuje USB 2.0, a częstotliwość komunikacji wynosi 1000 Hz. Pełny pakiet danych ma 1234 bajty po stronie nadawczej i 1270 bajtów po stronie odbiorczej. Również częstotliwość sterowania przegubami wynosi 1000 Hz, natomiast do ich komunikacji wykorzystywany jest High Speed Unibus. Takie parametry zapewniają dostęp do dużej liczby informacji o stanie dłoni i umożliwiają częstą aktualizację parametrów sterujących podczas realizacji złożonych sekwencji ruchu.


Czarny robotyczny chwytak obok przezroczystego obrysu ludzkiej dłoni na ciemnym tle

Konstrukcja dopasowana do robota UNITREE G1


Pojedyncza dłoń waży 710 g, a jej wymiary w stanie wyprostowanym wynoszą 175 × 88 × 77 mm. Dex3-1 może współpracować z humanoidalnym robotem UNITREE G1 i umożliwia wykonywanie różnorodnych, złożonych czynności manipulacyjnych. Niewielkie wymiary mechanizmu łączą się z rozbudowanym układem ruchu oraz systemem sprzężenia zwrotnego, zapewniając dostęp do szerokiego zakresu danych dotyczących pracy dłoni.


Robotyczna dłoń trzymająca precyzyjne narzędzie nad małą płytką drukowaną leżącą na macie do cięcia


Brand
Symbol
093285
Producer code
5905156112056
Producent
Unitree
Model
F-1515-108 Miniaturowy bezszczotkowy przegub kontroli siły
F-1515-214 Miniaturowy bezszczotkowy przegub kontroli siły
Kompatybilność
Unitree G1
Waga
45 g
Wymiary
34,8 × 23,1 × 23,3 mm
Stopnie swobody
Kciuk ×3
Palec wskazujący ×2
Palec środkowy ×2
Mechanizm przeniesienia napędu
6 silników z napędem bezpośrednim
1 silnik z napędem przez przekładnię
Zakres ruchu przegubów
Przegub kciuka 0: od -60° do 60°
Przegub kciuka 1: od -35° do 60°
Przegub kciuka 2: od 0° do 100°
Przegub palca wskazującego 0: od 0° do 90°
Przegub palca wskazującego 1: od 0° do 100°
Przegub palca środkowego 0: od 0° d
Powtarzalność pozycjonowania końcówki palca
±2 mm
Napięcie robocze
12–24 V
Prąd statyczny
0,2 A przy 58 V
Maksymalny prąd
10 A
Interfejs komunikacyjny
USB 2.0
Zakres temperatury pracy
Od -20°C do 60°C
Warunki obciążenia (dłoń skierowana wnętrzem w dół, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm)
Maksymalna waga: 500 g
Maksymalna moc: 400 W przez 3 s
Warunki obciążenia (dłoń skierowana wnętrzem w lewo, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm)
Maksymalna waga: 500 g
Maksymalna moc: 400 W przez 3 s
Częstotliwość komunikacji
1000 Hz
Liczba bajtów w pełnym pakiecie danych
Nadajnik: 1234 bajty
Odbiornik: 1270 bajtów
Dane zwrotne z pomiarów
Tryb przegubu
Pozycja przegubu
Prędkość przegubu
Moment obrotowy przegubu
Temperatura przegubu
Napięcie i prąd
Dane IMU
Dane zwrotne sterowania
Tryb przegubu
Pozycja przegubu
Prędkość przegubu
Moment obrotowy przegubu
Współczynnik sztywności przegubu
Współczynnik tłumienia przegubu
Przełożenie
F-1515-108: 1:108
F-1515-214: 1:214
Maksymalny moment obrotowy (wartość idealna)
F-1515-108: 0,76 Nm
F-1515-214: 1,498 Nm
Maksymalny moment obrotowy (wartość rzeczywista, moment zgodny z kierunkiem prędkości obrotowej)
F-1515-108: 0,49 Nm
F-1515-214: 0,86 Nm
Maksymalny moment obrotowy (wartość rzeczywista, moment przeciwny do kierunku prędkości obrotowej)
F-1515-108: 1,37 Nm
F-1515-214: 3,1 Nm
Maksymalna prędkość obrotowa
F-1515-108: 23 rad/s
F-1515-214: 11 rad/s
Maksymalny prąd linii
4,76 A
Częstotliwość komunikacji sterującej
1000 Hz
Metoda komunikacji
High Speed Unibus
Enkoder
Enkoder absolutny położenia wirnika
Stopień ochrony IP
/
Informacje zwrotne z silnika
Moment obrotowy
Kąt
Prędkość kątowa
Temperatura
Polecenia sterujące silnikiem
Moment obrotowy
Kąt
Prędkość kątowa
Sztywność
Tłumienie
Pobierz instrukcję
https://files.innpro.pl/UNITREE/5905156112056
GPSR Link
https://psr-assets.innpro.pl/robots/sg_robots__accessories.pdf
PPWR
https://ppwr.innpro.pl/en/unitree
Waga brutto
2000
Waga netto
1500
Długość opakowania
20,00
Szerokość opakowania
20,00
Wysokość opakowania
20,00
Do you need help? Do you have any questions?Ask a question and we'll respond promptly, publishing the most interesting questions and answers for others.
Ask a question
If this description is not sufficient, please send us a question to this product. We will reply as soon as possible. Data is processed in accordance with the privacy policy. By submitting data, you accept privacy policy provisions.
Write your opinion
Your opinion:
5/5
Add your own product photo:

We use cookies for the proper operation of the site, to offer social features, analyze traffic and conduct marketing activities - both by us and our Trusted Partners. Cookies are also used to personalize ads. See privacy policy for more information. By accepting this message, you consent to their storage on your computer. You can specify the conditions for storing or accessing them by clicking on the "Configure Consents" tab. You can withdraw your consent at any time by deleting cookies from your browser from the respective end device. More information on terms and conditions and privacy can also be found on Google's Privacy and Terms page.

Close
pixel