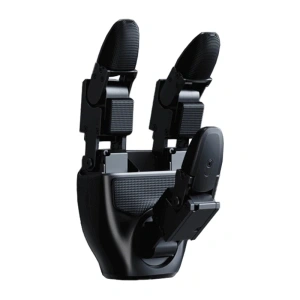
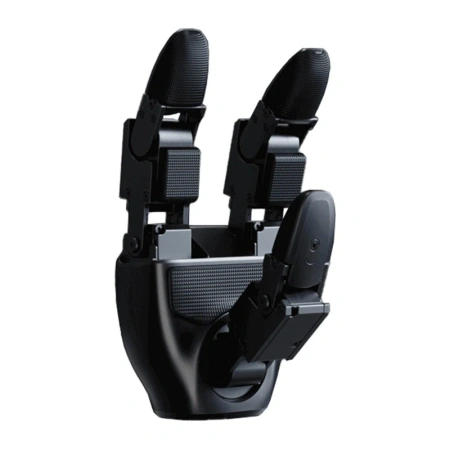
Dłonie robotyczne UNITREE G1 Dex3-1 L+P bez czujników dotykowych

Dłonie robotyczne UNITREE G1 Dex3-1 L+P bez czujników dotykowych

55 000,00 zł

brutto / 1szt.
Najniższa cena z 30 dni przed obniżką: / szt.
Cena regularna: / szt.
Cena sugerowana:55 000,00 zł
Możesz kupić za pkt.
z
Możesz kupić także poprzez:
Produkt dostępny
Skontaktuj się z obsługą sklepu, aby oszacować czas przygotowania tego produktu do wysyłki.
Produkt dostępny
Wysyłka
14 dni na łatwy zwrot
Ten produkt nie jest dostępny w sklepie stacjonarnym
Bezpieczne zakupy
Odroczone płatności. Kup teraz, zapłać później, jeżeli nie zwrócisz
Kup teraz, zapłać później - 4 kroki
Przy wyborze formy płatności, wybierz PayPo.PayPo - kup teraz, zapłać za 30 dni
PayPo opłaci twój rachunek w sklepie.
Na stronie PayPo sprawdź swoje dane i podaj pesel.
Po otrzymaniu zakupów decydujesz co ci pasuje, a co nie. Możesz zwrócić część albo całość zamówienia - wtedy zmniejszy się też kwota do zapłaty PayPo.
W ciągu 30 dni od zakupu płacisz PayPo za swoje zakupy bez żadnych dodatkowych kosztów. Jeśli chcesz, rozkładasz swoją płatność na raty.
Po zakupie otrzymasz pkt.

Dłonie robotyczne UNITREE G1 Dex3-1 (lewa + prawa) bez czujników dotykowych


Zestaw UNITREE G1 Dex3-1 obejmuje lewą i prawą trójpalczastą dłoń robotyczną przeznaczoną do współpracy z humanoidalnym robotem UNITREE G1. Każda dłoń oferuje 7 stopni swobody i wykorzystuje 7 miniaturowych bezszczotkowych przegubów z kontrolą siły. Hybrydowe sterowanie siłą i pozycją pozwala precyzyjnie kontrolować ruch, a powtarzalność pozycjonowania końcówki palca wynosi ±2 mm. Komunikacja z częstotliwością 1000 Hz, interfejs USB 2.0 oraz szeroki zakres informacji zwrotnych umożliwiają wykonywanie złożonych manipulacji i dokładną kontrolę pracy mechanizmu.


Srebrno-czarny robot Unitree z niebieskim światłem na głowie siedzi przy stole i trzyma plastikową butelkę oraz szklankę

7 stopni swobody dla precyzyjnego ruchu


Każda dłoń Dex3-1 ma trzy ruchome palce – kciuk dysponuje 3 stopniami swobody, palec wskazujący 2, a palec środkowy kolejnymi 2. Zakres ruchu poszczególnych przegubów umożliwia wykonywanie złożonych konfiguracji chwytu – dla kciuka wynosi od -60° do 60°, od -35° do 60° oraz od 0° do 100°, natomiast przeguby palca wskazującego i środkowego pracują w zakresach od 0° do 90° oraz od 0° do 100°. Taka konstrukcja pozwala zmieniać położenie palców w wielu płaszczyznach i dopasowywać ich układ do wykonywanego zadania. Powtarzalność pozycjonowania końcówki palca na poziomie ±2 mm dodatkowo wspiera zadania wymagające konsekwentnego odtwarzania ruchów.


Srebrno-czarny robot Unitree z niebieskim światłem na głowie układa przedmioty w niebieskim pojemniku na stole

Hybrydowa kontrola siły i zaawansowane przeguby


UNITREE Dex3-1 wykorzystuje hybrydowe sterowanie siłą i pozycją, dzięki czemu kontrola nie ogranicza się wyłącznie do zadawania określonego położenia palców. Konstrukcja każdej dłoni obejmuje 6 miniaturowych bezszczotkowych przegubów kontroli siły napędzanych bezpośrednio oraz 1 przegub wykorzystujący napęd z przekładnią. Zastosowano modele F-1515-108 oraz F-1515-214, a układ pozwala sterować takimi parametrami jak moment obrotowy, kąt, prędkość kątowa, sztywność i tłumienie. Dla F-1515-108 idealny maksymalny moment obrotowy wynosi 0,76 Nm, natomiast rzeczywisty osiąga 0,49 Nm zgodnie z kierunkiem prędkości obrotowej oraz 1,37 Nm przeciwnie do niego. W przypadku F-1515-214 wartości te wynoszą odpowiednio 1,498 Nm dla momentu idealnego oraz 0,86 Nm i 3,1 Nm dla momentu rzeczywistego.


Srebrno-czarny robot Unitree z niebieskim światłem na głowie układa wieżę z kolorowych klocków na białym stole

Rozbudowane dane zwrotne w czasie pracy


System udostępnia szeroki zestaw informacji dotyczących aktualnego stanu mechanizmu. Dane percepcyjne obejmują tryb przegubu, jego pozycję, prędkość, moment obrotowy i temperaturę, a także napięcie, prąd oraz dane IMU. W sprzężeniu zwrotnym sterowania dostępne są ponadto współczynniki sztywności i tłumienia przegubu. Pozwala to dokładnie obserwować zachowanie dłoni podczas wykonywania zadania i wykorzystywać wiele parametrów jednocześnie podczas opracowywania oraz kontroli ruchu.


Srebrno-czarny robot Unitree z niebieskim światłem na głowie trzyma dłońmi czarne pudełka

Komunikacja 1000 Hz i USB 2.0


Interfejs komunikacyjny dłoni wykorzystuje USB 2.0, a częstotliwość komunikacji wynosi 1000 Hz. Pełny pakiet danych ma 1234 bajty po stronie nadawczej i 1270 bajtów po stronie odbiorczej. Również częstotliwość sterowania przegubami wynosi 1000 Hz, natomiast do ich komunikacji wykorzystywany jest High Speed Unibus. Takie parametry zapewniają dostęp do dużej liczby informacji o stanie dłoni i umożliwiają częstą aktualizację parametrów sterujących podczas realizacji złożonych sekwencji ruchu.


Czarny robotyczny chwytak obok przezroczystego obrysu ludzkiej dłoni na ciemnym tle

Konstrukcja dopasowana do robota UNITREE G1


Pojedyncza dłoń waży 710 g, a jej wymiary w stanie wyprostowanym wynoszą 175 × 88 × 77 mm. Dex3-1 może współpracować z humanoidalnym robotem UNITREE G1 i umożliwia wykonywanie różnorodnych, złożonych czynności manipulacyjnych. Niewielkie wymiary mechanizmu łączą się z rozbudowanym układem ruchu oraz systemem sprzężenia zwrotnego, zapewniając dostęp do szerokiego zakresu danych dotyczących pracy dłoni.


Robotyczna dłoń trzymająca precyzyjne narzędzie nad małą płytką drukowaną leżącą na macie do cięcia


Marka
Symbol
093285
Kod producenta
5905156112056
Producent
Unitree
Model
F-1515-108 Miniaturowy bezszczotkowy przegub kontroli siły
F-1515-214 Miniaturowy bezszczotkowy przegub kontroli siły
Kompatybilność
Unitree G1
Waga
45 g
Wymiary
34,8 × 23,1 × 23,3 mm
Stopnie swobody
Kciuk ×3
Palec wskazujący ×2
Palec środkowy ×2
Mechanizm przeniesienia napędu
6 silników z napędem bezpośrednim
1 silnik z napędem przez przekładnię
Zakres ruchu przegubów
Przegub kciuka 0: od -60° do 60°
Przegub kciuka 1: od -35° do 60°
Przegub kciuka 2: od 0° do 100°
Przegub palca wskazującego 0: od 0° do 90°
Przegub palca wskazującego 1: od 0° do 100°
Przegub palca środkowego 0: od 0° d
Powtarzalność pozycjonowania końcówki palca
±2 mm
Napięcie robocze
12–24 V
Prąd statyczny
0,2 A przy 58 V
Maksymalny prąd
10 A
Interfejs komunikacyjny
USB 2.0
Zakres temperatury pracy
Od -20°C do 60°C
Warunki obciążenia (dłoń skierowana wnętrzem w dół, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm)
Maksymalna waga: 500 g
Maksymalna moc: 400 W przez 3 s
Warunki obciążenia (dłoń skierowana wnętrzem w lewo, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm)
Maksymalna waga: 500 g
Maksymalna moc: 400 W przez 3 s
Częstotliwość komunikacji
1000 Hz
Liczba bajtów w pełnym pakiecie danych
Nadajnik: 1234 bajty
Odbiornik: 1270 bajtów
Dane zwrotne z pomiarów
Tryb przegubu
Pozycja przegubu
Prędkość przegubu
Moment obrotowy przegubu
Temperatura przegubu
Napięcie i prąd
Dane IMU
Dane zwrotne sterowania
Tryb przegubu
Pozycja przegubu
Prędkość przegubu
Moment obrotowy przegubu
Współczynnik sztywności przegubu
Współczynnik tłumienia przegubu
Przełożenie
F-1515-108: 1:108
F-1515-214: 1:214
Maksymalny moment obrotowy (wartość idealna)
F-1515-108: 0,76 Nm
F-1515-214: 1,498 Nm
Maksymalny moment obrotowy (wartość rzeczywista, moment zgodny z kierunkiem prędkości obrotowej)
F-1515-108: 0,49 Nm
F-1515-214: 0,86 Nm
Maksymalny moment obrotowy (wartość rzeczywista, moment przeciwny do kierunku prędkości obrotowej)
F-1515-108: 1,37 Nm
F-1515-214: 3,1 Nm
Maksymalna prędkość obrotowa
F-1515-108: 23 rad/s
F-1515-214: 11 rad/s
Maksymalny prąd linii
4,76 A
Częstotliwość komunikacji sterującej
1000 Hz
Metoda komunikacji
High Speed Unibus
Enkoder
Enkoder absolutny położenia wirnika
Stopień ochrony IP
/
Informacje zwrotne z silnika
Moment obrotowy
Kąt
Prędkość kątowa
Temperatura
Polecenia sterujące silnikiem
Moment obrotowy
Kąt
Prędkość kątowa
Sztywność
Tłumienie
Pobierz instrukcję
https://files.innpro.pl/UNITREE/5905156112056
GPSR Link
https://psr-assets.innpro.pl/robots/sg_robots__accessories.pdf
PPWR
https://ppwr.innpro.pl/en/unitree
Waga brutto
2000
Waga netto
1500
Długość opakowania
20,00
Szerokość opakowania
20,00
Wysokość opakowania
20,00
Potrzebujesz pomocy? Masz pytania?Zadaj pytanie a my odpowiemy niezwłocznie, najciekawsze pytania i odpowiedzi publikując dla innych.
Zapytaj o produkt
Jeżeli powyższy opis jest dla Ciebie niewystarczający, prześlij nam swoje pytanie odnośnie tego produktu. Postaramy się odpowiedzieć tak szybko jak tylko będzie to możliwe. Dane są przetwarzane zgodnie z polityką prywatności. Przesyłając je, akceptujesz jej postanowienia.
Napisz swoją opinię
Twoja ocena:
5/5
Dodaj własne zdjęcie produktu:

Wykorzystujemy pliki cookies do prawidłowego działania serwisu, aby oferować funkcje społecznościowe, analizować ruch i prowadzić działania marketingowe - zarówno przez nas, jak i naszych Zaufanych Partnerów. Pliki cookies służą również do personalizacji reklam. Więcej informacji znajdziesz w polityce prywatności. Więcej informacji na temat warunków i prywatności można znaleźć także na stronie Prywatność i warunki Google. Akceptacja tego komunikatu oznacza zgodę na ich zapisywanie na Twoim komputerze. Możesz określić warunki przechowywania lub dostępu do nich klikając w zakładkę „Konfiguracja zgód”. Zgodę możesz wycofać w dowolnym momencie poprzez usunięcie plików cookies z przeglądarki z danego urządzenia końcowego.

Zamknij
pixel